 Написать в MAX
 Написать в MAX
Каталог Rottne
Каталог Komatsu Forest
Каталог Danfoss
Каталог Parker
Каталог Indexator
В наличии
Техбаза
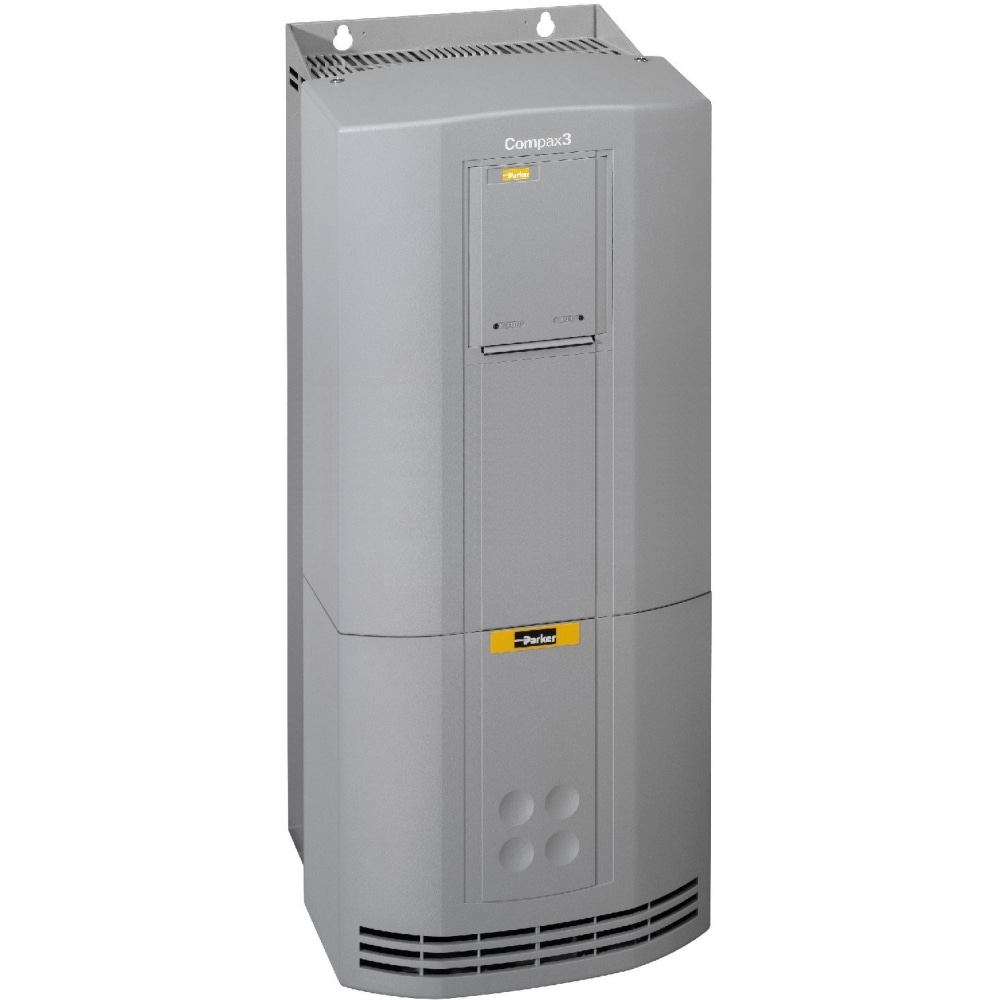
Одноосевые сервоприводы C3H090V4 мощностью 70kVA обладают масштабируемыми технологическими функциями — от интеллектуальных приводов по стандарту IEC 61131 с электронными кулачками и модулями PLCOpen до базового аналогового управления моментом, скоростью и положением.
| Артикул | Дополнительные встроенные опции | Технология обратной связи | Опция интерфейса | Опция технологии | |
|---|---|---|---|---|---|
| C3H090V4F10I10T10M00 | Нет | Резольвер + SinCos (Hiperface) | Вход Аналоговый и Шаг/Направление | Управление Крутящим Моментом, Скоростью и Положением | |
| C3H090V4F10I11T11M00 | Нет | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Базовое управление позиционированием | |
| C3H090V4F10I11T30M00 | Нет | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F10I11T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F10I11T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F10I11T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F10I11T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F10I11T40M00 | Нет | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I11T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I11T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I11T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I11T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I12T11M00 | Нет | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F10I12T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F10I12T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F10I12T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F10I20T11M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F10I20T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F10I20T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F10I20T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F10I20T30M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F10I20T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F10I20T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F10I20T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F10I20T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F10I20T40M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I20T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I20T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I20T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I20T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I21T11M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F10I21T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F10I21T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F10I21T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F10I21T30M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F10I21T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F10I21T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F10I21T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F10I21T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F10I21T40M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I21T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I21T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I21T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I21T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I22T11M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F10I22T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F10I22T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F10I22T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F10I22T30M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I22T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I22T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I22T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I22T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I22T40M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I22T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I22T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I22T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I22T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I30T11M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F10I30T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F10I30T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F10I30T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F10I30T30M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F10I30T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F10I30T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F10I30T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F10I30T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F10I30T40M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I30T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I30T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I30T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I30T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I31T11M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F10I31T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F10I31T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F10I31T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F10I31T30M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F10I31T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F10I31T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F10I31T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F10I31T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F10I31T40M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I31T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I31T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I31T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I31T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I32T11M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F10I32T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F10I32T11M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F10I32T11M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F10I32T30M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I32T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I32T30M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I32T30M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I32T30M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F10I32T40M00 | Нет | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I32T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I32T40M11 | HEDA Motionbus | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I32T40M12 | 12x Расширение цифровых входов/выходов | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F10I32T40M21 | Аналоговый ВХОД (ток, напряжение) | Резольвер + SinCos (Hiperface) | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I10T10M00 | Нет | Инкрементальный энкодер | Вход Аналоговый и Шаг/Направление | Управление Крутящим Моментом, Скоростью и Положением | |
| C3H090V4F12I11T11M00 | Нет | Инкрементальный энкодер | Позиционирование через цифровые В/В | Базовое управление позиционированием | |
| C3H090V4F12I11T30M00 | Нет | Инкрементальный энкодер | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F12I11T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F12I11T30M11 | HEDA Motionbus | Инкрементальный энкодер | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F12I11T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F12I11T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Позиционирование через цифровые В/В | Управление движением на базе IEC61131 | |
| C3H090V4F12I11T40M00 | Нет | Инкрементальный энкодер | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I11T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I11T40M11 | HEDA Motionbus | Инкрементальный энкодер | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I11T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I11T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Позиционирование через цифровые В/В | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I12T11M00 | Нет | Инкрементальный энкодер | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F12I12T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F12I12T11M11 | HEDA Motionbus | Инкрементальный энкодер | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F12I12T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Позиционирование через цифровые В/В или RS232/485 | Базовое управление позиционированием | |
| C3H090V4F12I20T11M00 | Нет | Инкрементальный энкодер | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F12I20T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F12I20T11M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F12I20T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс Profibus DP | Базовое управление позиционированием | |
| C3H090V4F12I20T30M00 | Нет | Инкрементальный энкодер | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F12I20T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F12I20T30M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F12I20T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F12I20T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс Profibus DP | Управление движением на базе IEC61131 | |
| C3H090V4F12I20T40M00 | Нет | Инкрементальный энкодер | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I20T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I20T40M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I20T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I20T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс Profibus DP | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I21T11M00 | Нет | Инкрементальный энкодер | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F12I21T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F12I21T11M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F12I21T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс CANopen | Базовое управление позиционированием | |
| C3H090V4F12I21T30M00 | Нет | Инкрементальный энкодер | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F12I21T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F12I21T30M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F12I21T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F12I21T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс CANopen | Управление движением на базе IEC61131 | |
| C3H090V4F12I21T40M00 | Нет | Инкрементальный энкодер | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I21T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I21T40M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I21T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I21T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс CANopen | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I22T11M00 | Нет | Инкрементальный энкодер | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F12I22T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F12I22T11M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F12I22T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс DeviceNet | Базовое управление позиционированием | |
| C3H090V4F12I22T30M00 | Нет | Инкрементальный энкодер | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I22T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I22T30M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I22T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I22T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс DeviceNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I22T40M00 | Нет | Инкрементальный энкодер | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I22T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I22T40M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I22T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I22T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс DeviceNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I30T11M00 | Нет | Инкрементальный энкодер | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F12I30T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F12I30T11M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F12I30T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс PowerLink | Базовое управление позиционированием | |
| C3H090V4F12I30T30M00 | Нет | Инкрементальный энкодер | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F12I30T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F12I30T30M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F12I30T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F12I30T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс PowerLink | Управление движением на базе IEC61131 | |
| C3H090V4F12I30T40M00 | Нет | Инкрементальный энкодер | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I30T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I30T40M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I30T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I30T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс PowerLink | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I31T11M00 | Нет | Инкрементальный энкодер | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F12I31T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F12I31T11M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F12I31T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс EtherCAT | Базовое управление позиционированием | |
| C3H090V4F12I31T30M00 | Нет | Инкрементальный энкодер | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F12I31T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F12I31T30M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F12I31T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F12I31T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс EtherCAT | Управление движением на базе IEC61131 | |
| C3H090V4F12I31T40M00 | Нет | Инкрементальный энкодер | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I31T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I31T40M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I31T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I31T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс EtherCAT | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I32T11M00 | Нет | Инкрементальный энкодер | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F12I32T11M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F12I32T11M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F12I32T11M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс ProfiNet | Базовое управление позиционированием | |
| C3H090V4F12I32T30M00 | Нет | Инкрементальный энкодер | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I32T30M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I32T30M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I32T30M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I32T30M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс ProfiNet | Управление движением на базе IEC61131 | |
| C3H090V4F12I32T40M00 | Нет | Инкрементальный энкодер | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I32T40M10 | 12x Расширение цифровых входов/выходов + HEDA Motionbus | Инкрементальный энкодер | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I32T40M11 | HEDA Motionbus | Инкрементальный энкодер | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I32T40M12 | 12x Расширение цифровых входов/выходов | Инкрементальный энкодер | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 | |
| C3H090V4F12I32T40M21 | Аналоговый ВХОД (ток, напряжение) | Инкрементальный энкодер | Интерфейс ProfiNet | Электронное Управление Кулачком на Базе IEC61131 |